- Nou
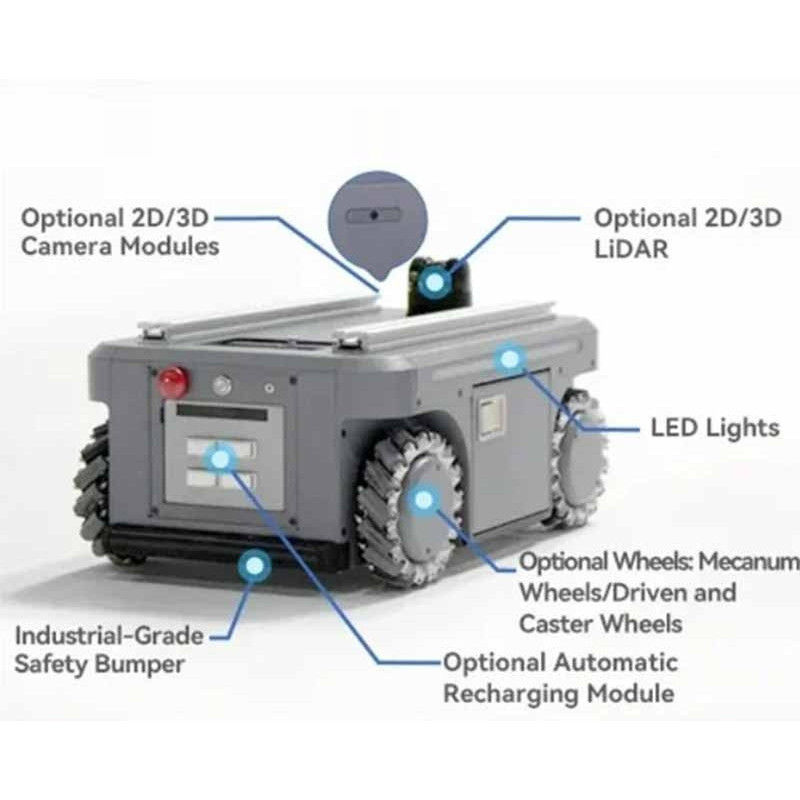


robot mobil autonom LiDAR 3D
Disponibil la comanda – livrare in aproximativ 35 de zile
 Politica de Confidentialitate
 Livrarea comenzilor
 Politica de retur
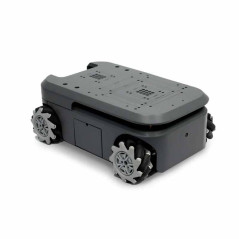
Robot mobil autonom LiDAR 3D myAGV Pro, de la Elephant Robotics, este o platforma AGV/AMR omnidirectionala.
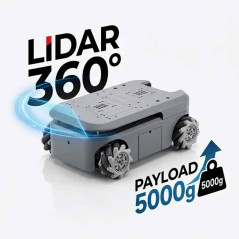
Poarta pana la 50 kg si se deplaseaza cu pana la 1,5 m/s.
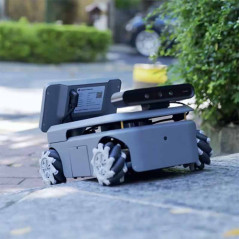
Versiunea Navigatie Vizuala are LiDAR 3D de 360°, camera de adancime 3D Orbbec Gemini 2 si computer NVIDIA Jetson Orin Nano.
Are preinstalate Ubuntu 22.04 si ROS2 Humble.
Este o platforma completa pentru predarea si cercetarea in robotica mobila, inteligenta artificiala si AI intrupat (embodied AI).
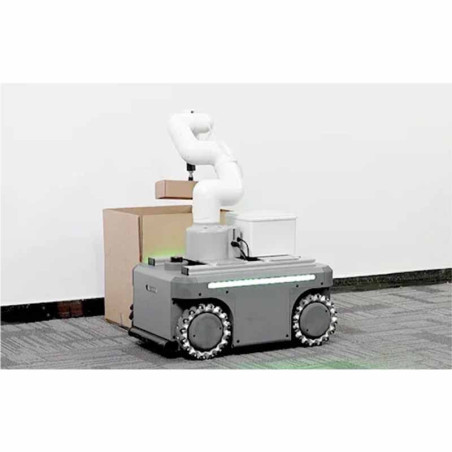
Pe ea se pot monta brate robotice precum myCobot 320, myCobot Pro 630, myArm M750 sau Mercury A1, astfel incat obtii un robot compus care se deplaseaza si manipuleaza obiecte.
Pentru educatie STEAM, AI si robotica
Elevii, studentii si cercetatorii lucreaza cu aceleasi tehnologii folosite in industrie: cartografiere si navigatie SLAM 2D/3D, Nav2, viziune artificiala, nori de puncte 3D si fuziune de senzori.
Pot fi predate concepte de programare in Python, ROS2, simulare in Gazebo si RViz, invatare prin intarire (reinforcement learning) si invatare prin imitatie.
Robotul acopera tot drumul, de la primele lectii de navigatie autonoma pana la proiecte de cercetare universitara si colectare de seturi de date pentru modele AI.
Avantaje cheie si performante tehnice robot mobil autonom LiDAR 3D
Perceptie 3D completa – LiDAR-ul 3D de 360° si camera de adancime Orbbec Gemini 2 ofera harti 3D, detectia obstacolelor la diverse inaltimi si recunoasterea obiectelor.
Putere de calcul AI – NVIDIA Jetson Orin Nano 8 GB ruleaza modele de viziune artificiala si algoritmi SLAM direct pe robot.
Sarcina utila de 50 kg – poate transporta brate robotice, senzori suplimentari sau marfa, ceea ce il face potrivit pentru roboti compusi.
Mobilitate omnidirectionala – are sistem de directie omnidirectional, raza de virare 0 m (rotire pe loc), suspensie independenta cu brat oscilant si urca rampe de pana la 10°.
ROS2 Humble si SLAM 3D – vine cu Ubuntu 22.04 LTS preinstalat si suporta Gmapping, Cartographer si RTAB-Map, Nav2, RViz si Gazebo.
Dezvoltare deschisa – ofera API Python cu exemple de cod, protocol serial RS232 pentru microcontrolere, 6 intrari si 6 iesiri digitale programabile.
Baterie LiFePO4 sigura – bateria de 24 V / 20 Ah are stabilitate termica foarte buna, durata lunga de viata si autonomie de 5–6 ore.
Baterie detasabila rapid – bateria se schimba in cateva secunde, asa ca robotul poate functiona aproape continuu.
Incarcare automata – cand bateria scade, robotul se intoarce singur la statia de incarcare.
Pornire simpla – interfata vizuala porneste robotul dintr-un clic, iar maneta wireless plug-and-play permite controlul manual imediat.
Domenii de aplicare si scenarii de utilizare robot mobil autonom LiDAR 3D
Educatie STEAM si universitati – laboratoare de robotica mobila, cursuri ROS2, navigatie autonoma si viziune artificiala.
Cercetare in AI intrupat – colectare de date si validare de politici pentru invatare prin intarire si prin imitatie.
Logistica si sortare – impreuna cu myCobot 320 si o pompa de vacuum formeaza un mediu de antrenament pentru sortarea si incarcarea coletelor.
Simulare servicii casnice – cu myArm M750 poate simula sarcini precum manipularea rufelor, generand seturi de date multimodale (vizuale si tactile).
Birou inteligent – cu myCobot Pro 630, un gripper cu control al fortei si sistemul de viziune poate reproduce sarcina de deschidere a usii dezvoltata la CMU.
Depozitare si intralogistica – permite prototiparea fluxurilor de transport autonom in depozite si hale.
Patrulare si monitorizare – poate fi folosit pentru patrulare de securitate in interior, cu harti 3D si detectia obstacolelor.
Specificatii tehnice robot mobil autonom LiDAR 3D
Dimensiuni: 530 × 360 × 245 mm
Greutate: 40 kg
Sarcina utila maxima: 50 kg
Mod de deplasare: sistem de directie omnidirectional
Viteza maxima (la sarcina maxima): 1,5 m/s
Raza minima de virare: 0 m (rotire pe loc)
Panta maxima: 10°
Suspensie: independenta, cu brat oscilant
Computer: NVIDIA Jetson Orin Nano 8 GB
Sistem de operare: Ubuntu 22.04 LTS, ROS2 Humble
Navigatie: SLAM 2D/3D (Gmapping, Cartographer, RTAB-Map), Nav2
Simulare: RViz, Gazebo
LiDAR 3D: 360°, nor de puncte 3D, IMU integrat
Camera 3D: Orbbec Gemini 2, stereo cu lumina structurata activa, adancime 0,15–10 m, 1280 × 800 la 30 fps, RGB 1920 × 1080 la 30 fps, IMU pe 6 axe
Comunicatie: RS232
Baterie: LiFePO4 24 V / 20 Ah, detasabila rapid
Autonomie: 5–6 ore (fara sarcina, la 1 m/s)
Timp de incarcare: 5–6 ore
Mediu de utilizare: interior
Grad de protectie: IP22
Temperatura de functionare: -10…40 °C
Interfete externe: port de incarcare DC4017, XT60 24 V / 5 A (max. 120 W, pentru brate robotice), XT30 12 V / 5 A, USB-C serial, Ethernet Gigabit RJ45, HDMI, 6 intrari digitale, 6 iesiri digitale, 2 × USB 3.0
Continutul pachetului si accesorii
1 × robot mobil myAGV Pro (sasiu omnidirectional)
1 × LiDAR 3D
1 × camera de adancime 3D Orbbec Gemini 2
1 × computer NVIDIA Jetson Orin Nano 8 GB
1 × statie de incarcare automata
1 × maneta wireless
1 × incarcator pentru baterie (25,55 V / 2,8 A)
Accesorii optionale
Brat robotic myCobot 320 – pentru manipulare mobila si sortare
Brat robotic myCobot Pro 630 – pentru sarcini cu sarcina utila mai mare
Brat robotic myArm M750 – pentru simularea serviciilor casnice si colectarea de date
Brat robotic Mercury A1 – pentru cercetare avansata in AI intrupat
Baterie LiFePO4 24 V / 20 Ah de rezerva – pentru functionare continua
Gripper-e si pompe de vacuum Elephant Robotics – pentru prinderea obiectelor
Roti Mecanum – varianta alternativa pentru sasiu
Intrebari frecvente
Ce este myAGV Pro?
Este un robot mobil autonom omnidirectional de la Elephant Robotics. Are sarcina utila de 50 kg, ruleaza ROS2 Humble si este gandit pentru educatie, cercetare AI si logistica.
Ce aduce in plus versiunea Navigatie Vizuala?
Adauga LiDAR 3D, camera de adancime Orbbec Gemini 2, computerul Jetson Orin Nano si statia de incarcare automata. Asa robotul poate face cartografiere 3D, navigatie autonoma si recunoastere de obiecte.
Pot monta un brat robotic pe myAGV Pro?
Da. Robotul are un port de alimentare XT60 de 24 V / 120 W si este compatibil cu myCobot 320, myCobot Pro 630, myArm M750 si Mercury A1.
Referinte specifice
robot mobil autonom LiDAR 3D
Disponibil la comanda – livrare in aproximativ 35 de zile