


- Nou


 Politica de Confidentialitate
 Livrarea comenzilor
 Politica de retur
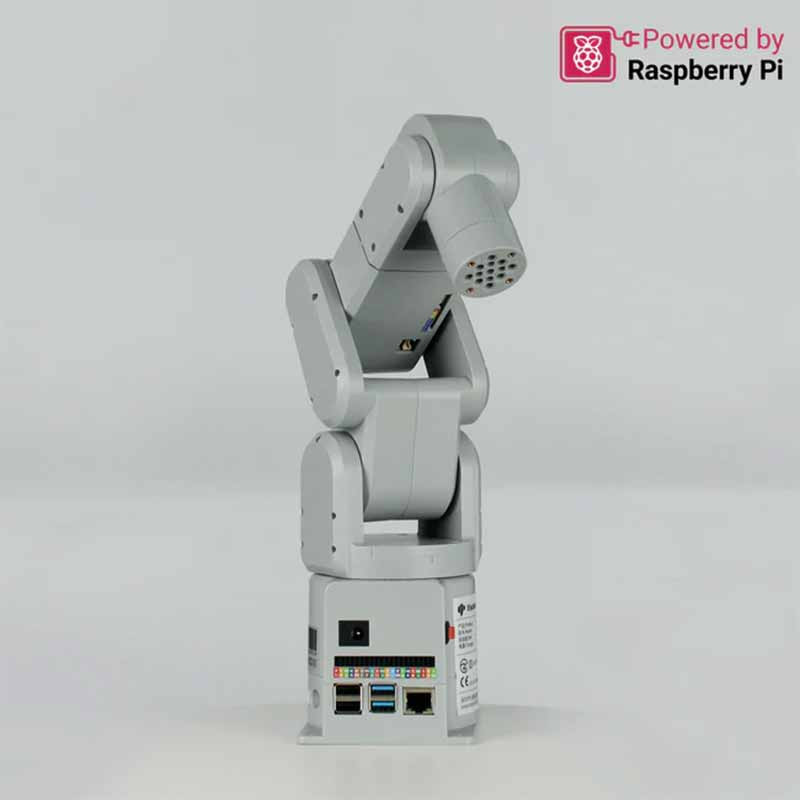
mechArm 270 Pi este un brat robotic articulat industrial la scara redusa, extrem de compact si portabil, echipat cu 6 grade de libertate (6 DOF). Spre deosebire de alte modele din clasa sa, mechArm are o structura centrosimetrica (fiecare articulatie are doua puncte fizice de prindere/sustinere), ceea ce ii ofera o fiabilitate si o rigiditate structurala sporite.
Aceasta versiune integreaza direct ca unitate centrala de control un computer single-board Raspberry Pi 4 Model B (4B), permitand utilizatorului sa ruleze aplicatii complexe direct pe robot prin conectarea unui monitor HDMI si a perifericelor, fara a depinde de un PC extern.
Sistemul ruleaza medii bazate pe Debian/Ubuntu si este complet compatibil cu ROS (Robot Operating System) si MoveIt.
Este un echipament versatil, ideal pentru comunitatile de makeri, designeri, universitati si laboratoare de cercetare care implementeaza aplicatii de sortare vizuala, urmarire inteligenta, mutare obiecte sau interactiune prin comenzi vocale.
Specificatii tehnice generale brat robotic
Numar axe (Grade de libertate): 6 DOF
Raza maxima de lucru (Raza de actiune): 270 mm
Sarcina utila maxima (Payload): 250 g
Greutate neta brat: 1 kg (aproximativ 1.3 kg cu unele accesorii de baza instalate)
Precizie de repetabilitate (Repetabilitate): +/- 0.5 mm pana la +/- 1 mm (in functie de axa si incarcare)
Viteza maxima de miscare: Pana la 120 grade / secunda pe articulatie
Interfata de alimentare: DC 8V - 12V / 5A (recomandat 12V / 5A)
Tip motoare / servo: Servo-motoare de inalta precizie cu encodere magnetice
tructura: Design centrosimetric, optimizat pentru fiabilitate si miscare echilibrata
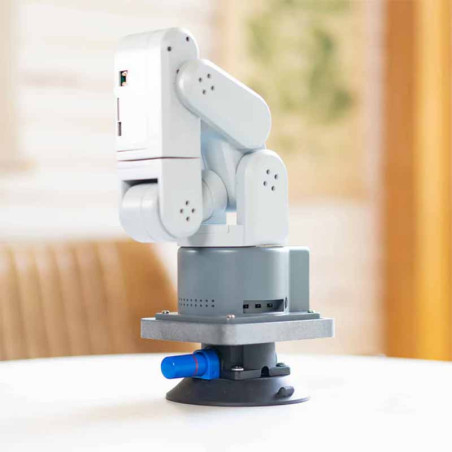
Modalitate montare baza: Interfete compatibile cu conectori tip LEGO + gauri pentru montare pe ventuza sau clema (G-Shape)
Specificatii controler principal (Raspberry Pi 4 Model B)
Procesor principal (CPU): Broadcom BCM2711, Quad-core Cortex-A72 (ARM v8) pe 64 de biti, la frecventa de 1.5 GHz
Conectivitate wireless: Wi-Fi dual-band (2.4 GHz si 5.0 GHz) IEEE 802.11ac, Bluetooth 5.0 / BLE
Interfata retea: 1x Port Gigabit Ethernet (RJ45)
Interfete USB: 2x Porturi USB 3.0, 2x Porturi USB 2.0
Interfete video: 2x Porturi Micro HDMI (suporta rezolutii de pana la 4K la 60fps)
Expansiune hardware: Header GPIO standard cu 40 de pini disponibil pentru senzori externi
Specificatii interfete si pini extremitate brat (End Effector IO)
Pini disponibili la capatul bratului: 5 Digital Input/Output (DIO) + port dedicat cu 3 pini
Compatibilitate accesorii: Flansa mecanica gata configurata pentru instalarea de mini-grippere adaptive, pompe de吸/vacuum, module de gravura laser usoare sau suporturi de camera video.
Dezvoltare software si ecosistem
Sisteme de operare compatibile pe controller: Ubuntu / Debian (optimizat pentru medii robotice)
Interfete si biblioteci de programare: Python, C++, ROS, MoveIt
Mediu de programare vizuala: myBlockly (programare bazata pe blocuri grafice, excelenta pentru incepatori si educatie STEM)
Utilitare software incluse: myStudio (pentru actualizari de firmware si calibrare articulatii)
Aplicatii pre-configurate si kit-uri optionale: Suport pentru sortare vizuala (AI Kit cu recunoastere culori/forme via OpenCV), jocuri de strategie (Gomoku), desen, scriere si simulari cinematice avansate.
Referinte specifice
No customer reviews for the moment.