- Nou


 Politica de Confidentialitate
 Livrarea comenzilor
 Politica de retur
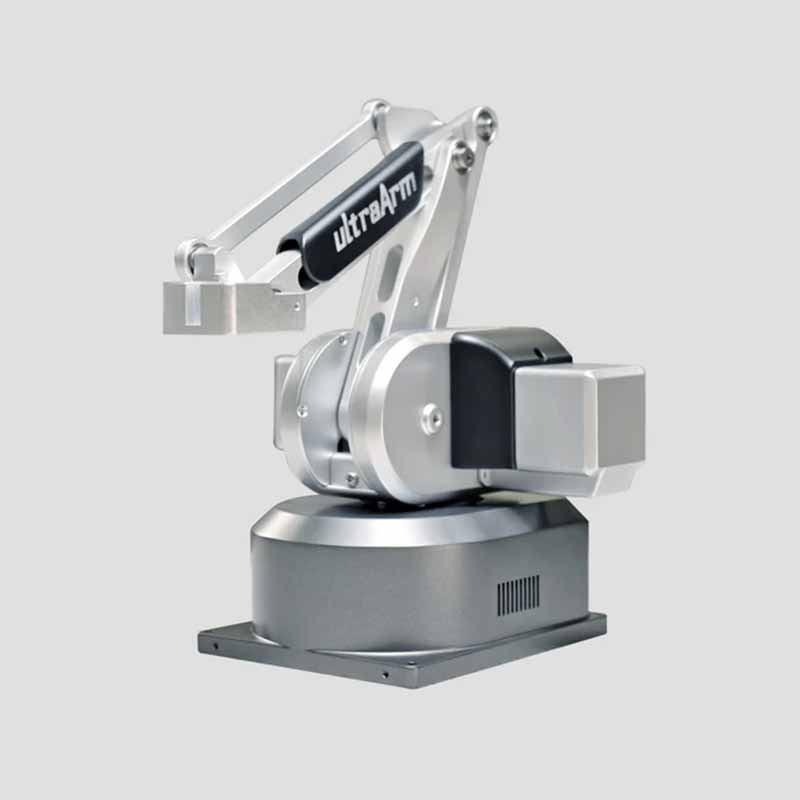
Elephant Robotics UltraArm P340 este un brat robotic colaborativ de birou de inalta performanta, cu 4 axe (3+1 grade de libertate), conceput special pentru educatie, cercetare si aplicatii de automatizare usoara. Avand o structura clasica din metal (aliaj de aluminiu) ce ii confera rigiditate si durabilitate, ultraArm P340 este extrem de compact, ocupand o suprafata echivalenta cu o coala de hartie A5.
Robotul este echipat cu motoare pas-cu-pas de inalta performanta si o placa de control bazata pe arhitectura Arduino (procesor ATMEGA2560), oferind o precizie excelenta de repozitionare de +/-0.1 mm. Este o platforma ideala pentru aplicatii de inteligenta artificiala, sortare vizuala, desen, scriere si gravura laser. Poate fi extins si integrat cu accesorii multiple precum sine de glisare, benzi transportoare, sisteme de camere si platforme mobile (cum ar fi myAGV).
Specificatii tehnice
Model: ultraArm P340
Numar axe (Grade de libertate): 3 + 1 (4 axe)
Raza de actiune (Reach): 340 mm
Sarcina utila maxima (Payload): 650 g
Precizie de pozitionare repetata: +/- 0.1 mm
Structura: Metalica (Aliaj de aluminiu)
Suprafata ocupata la baza: Dimensiunea unei coli A5
Greutate robot: 2.9 kg
Durata de viata estimata: >5000 ore
Regim de functionare suportat: 7/24
Viteza maxima la terminal: 100 mm/s
Nivel de zgomot: 60 dB
Tip motoare: Motoare pas-cu-pas de inalta performanta (High-performance stepper motors)
Control si Comunicare
Placa de dezvoltare / Procesor: Compatibil Arduino Mega2560 (8-bit ATMEGA2560-16AU AVR)
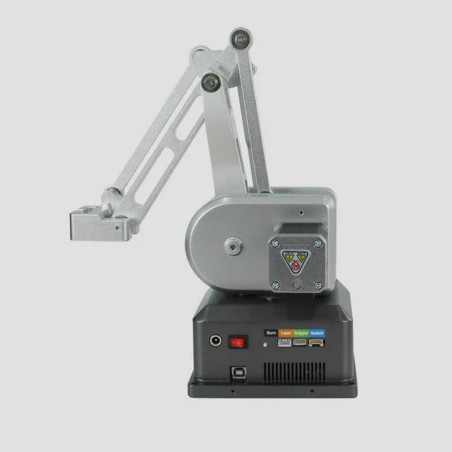
Porturi la baza (Interfete electrice): Interfata pentru gravura laser, interfata pentru ghiare adaptive (gripper), interfata pentru pompa de吸附 (suction pump), comutator de scriere firmware (burning switch).
Sisteme de operare suportate: Windows, Mac OSX, Linux (Ubuntu 20.04)
Platforme si framework-uri compatibile: ROS1 / ROS2 FOX, OpenCV
Control si Comunicare
Placa de dezvoltare / Procesor: Compatibil Arduino Mega2560 (8-bit ATMEGA2560-16AU AVR)
Porturi la baza (Interfete electrice): Interfata pentru gravura laser, interfata pentru ghiare adaptive (gripper), interfata pentru pompa(suction pump), comutator de scriere firmware (burning switch).
Sisteme de operare suportate: Windows, Mac OSX, Linux (Ubuntu 20.04)
Platforme si framework-uri compatibile: ROS1 / ROS2 FOX, OpenCV
Programare si Limbaje suportate
Medii de programare: Elephant Ruban (software de vizualizare si generare traiectorii dintr-un click), myBlockly (programare grafica de tip drag-and-drop), Python, C++, Arduino IDE.
Interval de miscare al articulatiilor (Joint Ranges)
Articulatia J1: -150 grade pana la +170 grade
Articulatia J2: -20 grade pana la +90 grade
Articulatia J3: -5 grade pana la +75 grade
Viteza articulatiilor:
Viteza J1 / J2 / J3: 100 grade/s
Alimentare si Mediu de functionare
Tensiune de intrare brat: 12V, 5A
Adaptor alimentare: 100-240V AC, 50-60Hz
Temperatura de operare: 0 grade C ~ 45 grade C
Umiditate mediu de lucru: 5% - 80%
Mod de instalare: Orizontala, pe suprafata desktop
Referinte specifice
No customer reviews for the moment.